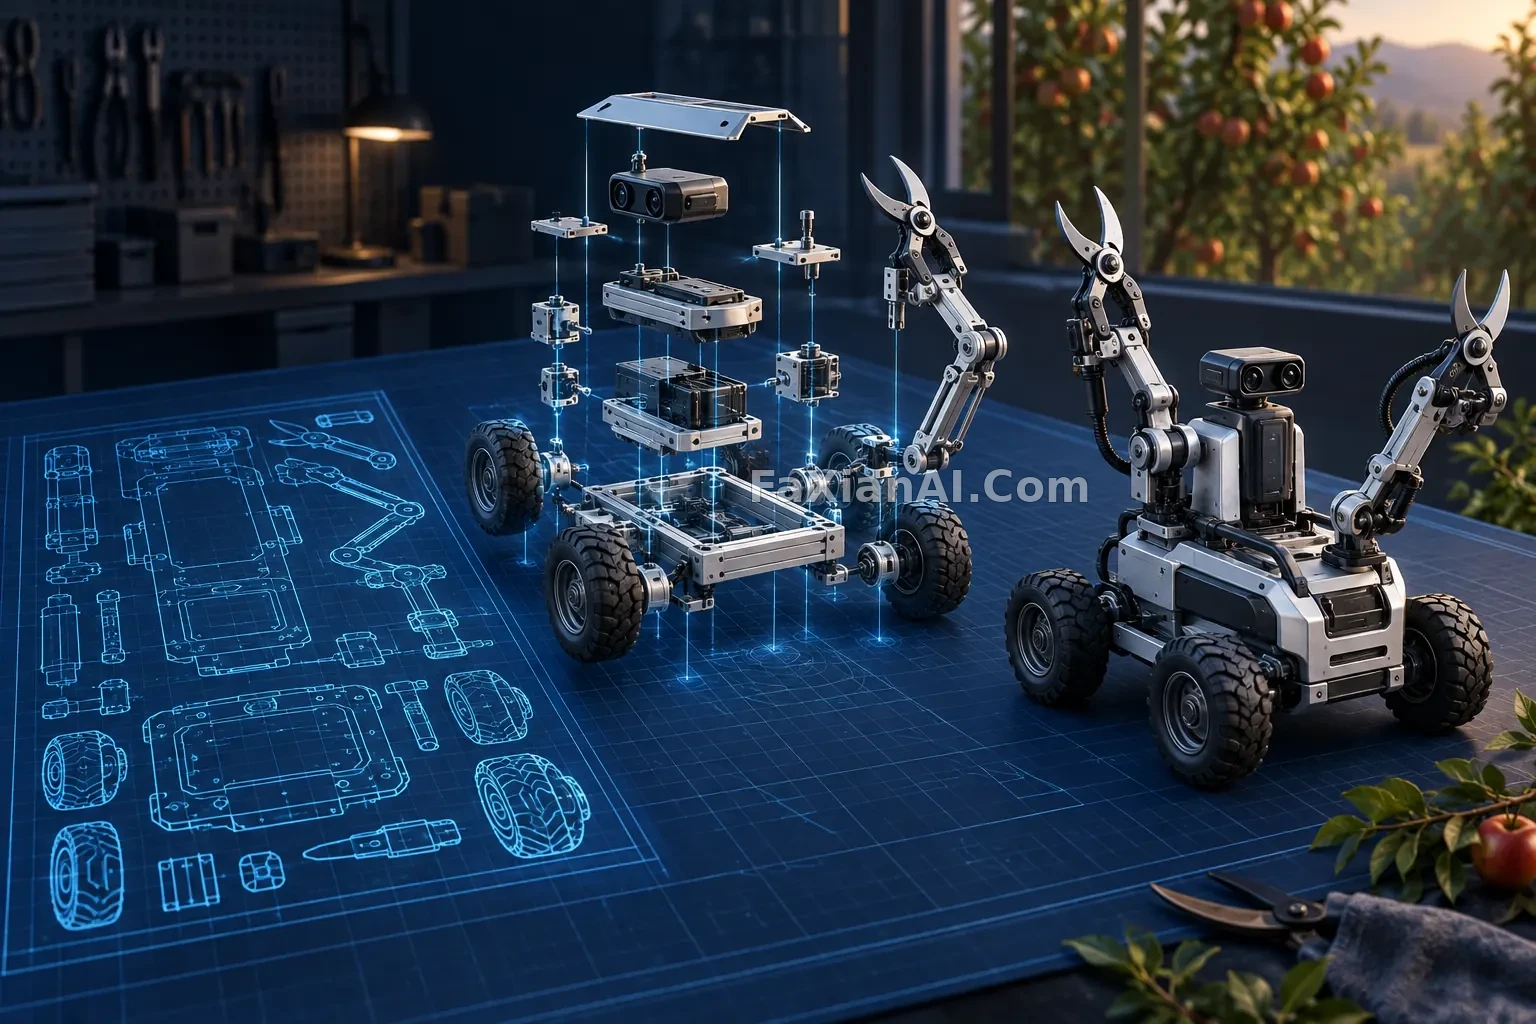
果樹園ロボットは設計図から自己組み立て
ロボット アームは 2 次元のワイヤフレームから固体のボディに成長し、組み立て順序は発光特殊効果よりも重要です。
✍️ 継続的な変換プロセスを維持して、コラージュ スタイルの複数のグリッドや誤ったエンジニアリング アノテーションを回避します。
📋 プロンプト 自然言語
コンパクトな果樹園の剪定ロボット。平らな水色の技術設計図から具体的な機械に組み立てられます。コンポーネントは論理的な順序で上昇します。アルミニウムのフレーム、柔らかいゴム製の車輪と多関節式のハサミ、深い紺色の製図台、判読可能な注釈はありません。